| Парковка робоавтомобиля с 180-градусным заносом |
| Автоматизация - Робототехника |
|
Команда разработчиков из Стендфорда (Stanford Racing Team) заняла второе место в гонках автороботов DARPA Urban Challenge еще в 2007 году. И все продолжает развивать автономные машины. Так, Зико Колтер (Zico Kolter) и его коллеги недавно показали видео одного из самых экстремальных трюков, исполненных робо-автомобилем. Они научили машину Junior парковаться со 180-градусным заносом. В общем, это происходит так: автономный автомобиль двигается задним ходом со скоростью около 25 миль в час (40 км/час), а потом резко ударяет по тормозам, выворачивает колеса и со 180-градусным заносом паркуется в нужном месте. Конечно, дело не только в парковке, но и в том, чтобы научить автономные автомобили действовать в непредвиденных ситуациях. Однако надежно осуществить такой трюк нелегко. Ведь автомобиль Junior обычно действует в режиме реального времени, используя различные датчики и в соответствии с контуром обратной связи, что позволяет постоянно корректировать движение автомобиля. Это хорошо работает при движении автономного автомобиля по прямой линии, где физическая модель движения автомобиля довольно проста. Но, когда автомобиль попадает в сложную ситуацию, эта простая модель не позволяет ему уверенно двигаться, и нужна более сложная динамическая модель движения автомобиля. Кстати, на видео ниже показаны три попытки, первые две – неудачные, а третья – «прямо в цель». Причем при тестировании разработчики использовали конусы, а не реальные автомобили. Так, на всякий случай. Интересно, сколько автомобилей в реальности мог бы разбить такой робот при своих парковках? Видимо много. Так что этому роботу еще нужно много учиться, учиться, учиться… |
| Читайте: |
|---|
Теория АСУ:
Контрольно-измерительные приборы - КИП. Классификация, характеристики, контроль, Контрольно-измерительные приборы можно классифицировать по следующим основным признакам: по роду измеряемой величины, способу получения информации, метрологическому назначению, расположению. По р... |
Сменный диспетчер ствия, и поступают от программных устройств центрифуг, расходы рафинадной кашки - от ленточных весов, непрерывные и интегрируемые сигналы которых также преобразуются в число-импульсные. В табл. 19-2... |
Пользовательские функции К пользовательским функциям прежде всего относятся различные программы отопления, которые позволяют адаптировать режим обогрева дома к ритму жизни его обитателей (сон и бодрствование, отпуска, посме... |
Использования систем Правило второе. Нужно обладать информацией о системах, которые Вы собираетесь использовать. Рассмотрим различия на примере котельных пунктов. Современные котельные монтируются на базе одноконтурн... |
Автоматизация контроля Вычислительные машины для связи с другими частями системы управления снабжаются устройствами ввода и вывода информации, а также запоминающими устройствами для временного хранения исходных данных, пр... |
Оборудования в АСУ:
Многокомпонентное дозирование в приготовлении комбикорм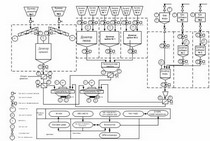 Недавно началась промышленная эксплуатация завода ЗАО «Неокорм» по производству премиксов в г. Лакинск Владимирской области.[1] ... |
Некоторые особенности дозаторов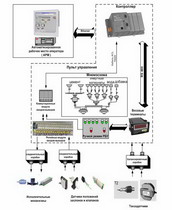 Дозаторы инертных материалов песка и щебня (рис.3.) имеют ряд особенностей. Дозирующие заслонки установлены на раме с возможнос... |
Управление процессом:
Техническая реализация АСУТП ВПУ-700 В состав системы управления входят: Принципы построения АСУТП ВПУ-700. Для управления оборудованием водоподготовитель... |
Автоматизация экспериментальной установкой для исследов АСУ ТП установки обеспечивает полную автоматизацию технологического процесса проведения эксперимента, позволяет вести наблюдение... |