| Робот спасатель EMILY дежурит на пляже Малибу |
| Автоматизация - Робототехника |
|
Роботизированный плот-спасатель готовится в этом году встать на вахту на пляже в Малибу и еще на 25 других пляжах. В общем, как говорят разработчики, он может достичь тонущего человека в шесть раз быстрее, чем человек-спасатель. А это позволит выиграть драгоценное время и дать тонущему человеку нужную поддержку в воде. В принципе, EMILY – мягкий плотик с двигателем, как у водного мотоцикла, способный развивать скорость до 28 миль/час. На борту робо-плота находится гидролокатор, который помогает спасателям найти тонущего человека и спасти его. Сегодня еще этот плотик управляется через пульт дистанционного управления спасателем, находящимся на земле. Но разработчики планируют в 2011 году сделать робо-плот полностью автономным, и дать ему программное обеспечение позволяющее «вычислить» тонущего и помочь ему. Тони Маллиган (Tony Mulligan), генеральный директор Аризонской компании Hydronalix, развивающий этого робота, говорит, что автономная версия поступит в продажу следующей весной за $ 3500, и будет работать вместе с человеком-спасателем. Как работает EMILY? При патрулировании EMILY может быть сброшен в море – с берега, с вертолета или с судна. Кстати робот может проплыть до 80 миль на одной подзарядке аккумулятора. Можно отметить, что робот пока не в состоянии эффективно помочь человеку, находящемуся в состоянии паники, или тому, кто уже не может самостоятельно держаться за плотик. Но думается, это дело – поправимо со временем. |
| Читайте: |
|---|
Теория АСУ:
Основные принципы и правила построения схем управления и сигнализации Принципиальные электрические схемы отражают принципы действия систем управления, сигнализации, измерения, регулирования и взаимодействие между отдельными элементами системы, а также способ электропи... |
Использование знаний Отмечается также развитие и системной интеграции. Руководители современных компаний начинают осознавать, что созданные собственными силами в кустарных условиях информационные системы не могут удовле... |
Дифференциальная составляющая Дифференциальная составляющая противодействует предполагаемым отклонениям регулируемой величины, как бы предугадывая поведение объекта в будущем. Эти отклонения могут быть спровоцированы внешними во... |
Механические источники энергии С 60-х гг. 19 в., в связи с быстрым развитием железных дорог, стала очевидна необходимость автоматизации железнодорожного транспорта и прежде всего создания автоматических приборов контроля скорости... |
Диспетчеризация подсистемы вентиляции и кондиционирования Данная подсистема осуществляет контроль и управление, на основе сигналов, поступающих от датчиков влажности, температуры, содержания углекислого газа и пыли в воздухе. Зачастую подобные устройства м... |
Оборудования в АСУ:
Многокомпонентное дозирование в приготовлении комбикорм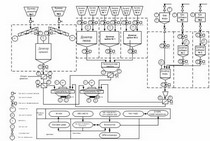 Недавно началась промышленная эксплуатация завода ЗАО «Неокорм» по производству премиксов в г. Лакинск Владимирской области.[1] ... |
Некоторые особенности дозаторов Дозаторы инертных материалов песка и щебня (рис.3.) имеют ряд особенностей. Дозирующие заслонки установлены на раме с возможнос... |
Управление процессом:
Особенности реализации алгоритмов контроля и управления Алгоритмическое обеспечение АСУТП включает в свой состав набор алгоритмов, охватывающих все узлы и задачи ВПУ. Все алгоритмы ... |
Системы автоматизации зданий. Диспетчеризация инженерны В данном разделе приведены примеры проектов систем автоматизации зданий и диспетчеризации зданий. Здесь представлена информация ... |